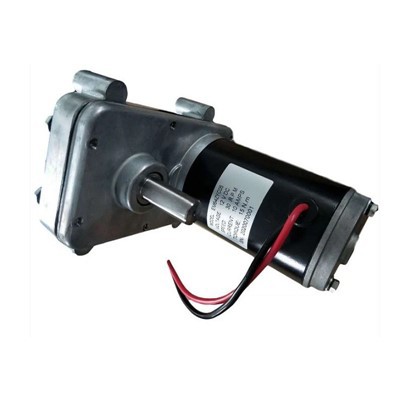
Izvēloties aservo motorsrūpnieciskai mašīnai nav vienkārši jāizvēlas lielākā pieejamā jauda vai griezes moments.
Servo motors ir daļa no pilnīgas kustības kontroles sistēmas. Tā veiktspēja ir atkarīga no tā, cik labi motors atbilst slodzei, ātrumam, paātrinājumam, inercei, vadības prasībām un mašīnas darba videi.
Izvēlieties pārāk mazu motoru, un jūs varat saskarties ar pārkaršanu, pārslodzes trauksmi, vāju paātrinājumu vai pozicionēšanas kļūdām.
Izvēlieties to, kas ir nevajadzīgi liels, un jūs varat maksāt vairāk par motoru un piedziņu, vienlaikus palielinot nevajadzīgu inerci un uzstādīšanas vietu.
Pareizais servomotors ir tas, kas atbilst jūsu mašīnas faktiskajām kustības prasībām.
Šajā rokasgrāmatā ir izskaidroti galvenie faktori, kas inženieriem, OEM ražotājiem un rūpnieciskajiem pircējiem jāņem vērā, izvēloties servomotoru.


Kas ir servomotors?
Servo motors ir motors, kas paredzēts, lai nodrošinātu precīzu vadībupozīcija, ātrums un griezes moments.
Atšķirībā no parasta motora, kas var darboties, vienkārši saņemot sprieguma vai frekvences komandu, servomotors parasti darbojas kā daļa no slēgtas -cilpas vadības sistēmas.
Tipiskā servo sistēma ietver:
- Servo motors
- Servo piedziņa
- Kodētājs
- Kustības kontrolieris
- Barošanas avots
- Mehāniskā transmisija
Kodētājs nepārtraukti uzrauga motora faktisko kustību.
Kontrolieris salīdzina faktisko pozīciju vai ātrumu ar mērķa vērtību, un servo piedziņa attiecīgi pielāgo motoru.
Šī atgriezeniskās saites cilpa ļauj sistēmai labot kustības kļūdas, kamēr iekārta darbojas.
Tāpēc servomotori tiek plaši izmantoti, ja lietojumprogrammai nepieciešama atkārtojama, precīza un dinamiska kustība.
Kāpēc servomotora izvēle ir tik svarīga?
Motors ir viena no galvenajām sastāvdaļām, kas nosaka mašīnas darbību.
Pareizi izvēlēts servomotors var nodrošināt:
- Stabila pozicionēšana
- Ātrs paātrinājums
- Precīza ātruma kontrole
- Uzticama griezes momenta izvade
- Mazāks enerģijas patēriņš
- Ilgāks aprīkojuma kalpošanas laiks
Nepareizi izvēlēts motors var radīt problēmas, kuras pēc uzstādīšanas ir grūti atrisināt.
Piemēram, ja motoram nav pietiekami daudz maksimālā griezes momenta, iekārta var strādāt normāli ar vienmērīgu ātrumu, bet atteicies ikreiz, kad tai ir nepieciešams ātri paātrināties.
Ja motora inerce ir slikti saskaņota ar slodzi, iekārta var vibrēt vai pārspēt savu mērķa pozīciju.
Ja motors un piedziņa nav pareizi saskaņoti, sistēma var bieži radīt trauksmes signālus, pat ja pats motors darbojas normāli.
Tāpēc servomotora izvēle jāsāk ar mašīnas kustības profilu, nevis motoru katalogu.
1. darbība: nosakiet nepieciešamo griezes momentu
Griezes moments ir viena no pirmajām specifikācijām, kas jums jāaprēķina.
Nepieciešamais motora griezes moments parasti nāk no vairākiem avotiem:
- Slodzes griezes moments
- Berze
- Gravitācija
- Paātrinājums
- Mehāniskās transmisijas zudumi
Svarīgākais ir tasnepārtraukts griezes moments un maksimālais griezes moments nav viens un tas pats.
Nepārtraukts griezes moments
Nepārtraukts griezes moments ir griezes moments, ko motors var nodrošināt normālas darbības laikā, nepārsniedzot termiskās robežas.
Tas ir svarīgi tādām lietojumprogrammām kā:
- Konveijeri
- Sūkņi
- Nepārtrauktas apstrādes iekārtas
- Rotācijas aprīkojums
Motora nepārtrauktajam griezes momentam jābūt pietiekamam normālai darba slodzei.
Maksimālais griezes moments
Maksimālais griezes moments ir nepieciešams īsu laiku prasīgas kustības laikā.
Tipiski piemēri:
- Straujš paātrinājums
- Strauja palēninājums
- Startēšana zem slodzes
- Pēkšņas slodzes izmaiņas
- Bieža braukšana atpakaļgaitā
Mašīnai var būt nepieciešams salīdzinoši neliels nepārtraukts griezes moments, bet ievērojami lielāks maksimālais griezes moments.
Tāpēc servomotora izvēle, pamatojoties tikai uz vidējo slodzi, var izraisīt sliktu dinamisko veiktspēju.
2. darbība: nosakiet nepieciešamo ātrumu
Pēc griezes momenta aprēķināšanas nosakiet, cik ātri motoram jādarbojas.
Apsveriet trīs vērtības:
- Minimālais darbības ātrums
- Normāls darba ātrums
- Maksimālais darbības ātrums
Nedomājiet, ka automātiski būs piemērots motors ar augstu maksimālo apgriezienu skaitu.
Svarīgāks jautājums ir:
Cik lielu griezes momentu var nodrošināt motors pie tāda ātruma, kāds jūsu mašīnai ir nepieciešams?
Pirms iegādes vienmēr ir jāpārskata servomotora griezes momenta -ātruma raksturlielumi.
Lietojumprogrammām, kurām nepieciešams gan liels ātrums, gan liels griezes moments, motors un piedziņa ir jāizvēlas kā saskaņota sistēma.
3. darbība: aprēķiniet slodzes inerci
Slodzes inerce bieži tiek ignorēta, izvēloties servomotoru.
Inerce atspoguļo objekta pretestību rotācijas kustības izmaiņām.
Mašīnai ar lielu rotējošu masu var būt nepieciešams ievērojams griezes moments, lai tikai paātrinātu, pat ja gala darbības ātrums ir salīdzinoši zems.
Augstas{0}}inerces slodzes piemēri:
- Lieli rullīši
- Rotējošie galdi
- Spararati
- Lieli zobrati
- Vārpstas
- Smagas robotu rokas
Ja slodzes inerce ir slikti saskaņota ar motoru, var rasties:
Lēns paātrinājums
- Pārsniegums
- Vibrācija
- Pozicionēšanas kļūdas
- Servo nestabilitāte
Augstas veiktspējas kustības kontrolei{0}}inerces atbilstība var būt tikpat svarīga kā motora nominālā jauda.
4. darbība. Izprotiet savu kustības profilu
Servo motors jāizvēlas, pamatojoties uz visu kustības ciklu.
Piemēram, iedomājieties mašīnu, kas:
- Paātrina no nulles līdz 2000 apgr./min.
- Darbojas ar nemainīgu ātrumu.
- Ātri palēninās.
- Apstājas precīzā vietā.
- Apgriež virzienu.
- Ciklu atkārto ik pēc dažām sekundēm.
Šī lietojumprogramma izvirza ļoti atšķirīgas prasības motoram salīdzinājumā ar mašīnu, kas vienkārši nepārtraukti darbojas ar 2000 apgr./min.
Izvēloties servomotoru, ņemiet vērā:
- Paātrinājuma laiks
- Palēnināšanās laiks
- Cikla laiks
- Darbības ātrums
- Apstāšanās biežums
- Apgrieztā frekvence
- Slodzes variācija
Pilns kustības profils sniedz daudz precīzāku priekšstatu par nepieciešamo motora jaudu.
5. darbība: izvēlieties piemērotu motora spriegumu
Servo motori ir pieejami dažādās sprieguma klasēs.
Kopējās opcijas ietver:
- 12V
- 24V
- 48V
- 60V
- 90V
- 220V
- 380V
Pareizais spriegums ir atkarīgs no iekārtas elektriskās arhitektūras.
Zema sprieguma-servomotori
24V un 48V servomotori ir izplatīti:
- AGV
- AMR
- Mobilie roboti
- Ar akumulatoru{0}}darbināms aprīkojums
- Kompaktās automatizācijas sistēmas
To galvenā priekšrocība ir saderība ar zemsprieguma{0}}līdzstrāvas sistēmām.
Augstāka-sprieguma servomotori
220 V un 380 V servo sistēmas ir biežākas rūpnieciskajās iekārtās, kurām nepieciešama lielāka jauda.
Tie var samazināt strāvas prasības noteiktai jaudai un ir piemēroti lielākām automatizācijas sistēmām.
Svarīgi ir nevis izvēlēties spriegumu, pamatojoties tikai uz motora izvēli.
Motora spriegumam jāatbilst pieejamajam barošanas avotam un visai servopiedziņas sistēmai.
6. darbība: atlasiet pareizo kodētāju
Kodētājs nodrošina atgriezenisko saiti uz servo sistēmu.
Dažādām lietojumprogrammām ir nepieciešamas dažādas atgriezeniskās saites rezolūcijas.
Kopējās kodētāja opcijas ietver:
Inkrementālais kodētājs
Sniedz informāciju par relatīvo atrašanās vietu.
Tas ir piemērots daudziem vispārīgiem rūpnieciskiem lietojumiem, kur svarīgas ir izmaksas un vienkāršība.
Absolūtais kodētājs
Nodrošina motora absolūto pozīciju.
Tas ir noderīgi, ja iekārtai ir jāzina sava atrašanās vieta tūlīt pēc palaišanas vai jaudas atjaunošanas.
Augstas{0}}izšķirtspējas kodētājs
Izmanto, ja nepieciešama ārkārtīgi precīza pozicionēšana vai vienmērīga zema{0}}ātruma darbība.
Tādiem lietojumiem kā precīzās iekārtas, robotika un CNC iekārtas kodētāja izšķirtspēja ir rūpīgi jāizvērtē, nevis jāuzskata par nenozīmīgu specifikāciju.
7. darbība: izlemiet, vai jums ir nepieciešamas bremzes
Bremzes nav nepieciešamas katram servomotoram.
Tomēr tas kļūst svarīgi, kad motoram ir droši jānotur slodze pēc strāvas padeves atslēgšanas.
Tipiski lietojumi ietver:
- Vertikālās pacelšanas sistēmas
- Pacēlāji
- Robotu rokas
- Lifti
- Z-ass mašīnas
Piemēram, ja servomotors kontrolē vertikālu slodzi, gravitācija var izraisīt slodzes kustību uz leju, kad motors ir izslēgts.
Turēšanas bremze var palīdzēt novērst nevēlamu kustību.
Tomēr motora bremzes nevajadzētu automātiski uzskatīt par primāro drošības ierīci. Drošības prasības jānovērtē saskaņā ar visu mašīnas konstrukciju un piemērojamajiem noteikumiem.
8. darbība. Apsveriet, vai ir nepieciešama pārnesumkārba
Pārnesumkārba var būt noderīga, ja lietojumprogrammai ir nepieciešams liels izejas griezes moments pie salīdzinoši zema ātruma.
Piemēram:
- Motora ātrums: augsts
- Nepieciešamais izvades ātrums: mazs
- Nepieciešamais izejas griezes moments: augsts
Pārnesumkārba var pārveidot motora ātrumu lielākā izejas griezes momentā.
Pārnesumkārbas parasti izmanto:
- Robotika
- Rotējošie galdi
- Lieljaudas{0}}pozicionēšanas sistēmas
- Materiālu apstrādes iekārtas
- Rūpnieciskā automatizācija
Tomēr pārnesumkārbas pievienošana rada arī:
- Mehāniskie zudumi
- Pretreakcija
- Papildu maksa
- Papildu apkope
Precīziem lietojumiem rūpīgi jāapsver pārnesumkārbas pretdarbība.
9. darbība. Pārbaudiet darbības vidi
Servo motors, kas uzstādīts tīrā rūpnīcā, nav pakļauts tādiem pašiem apstākļiem kā tas, kas uzstādīts putekļu, mitruma, eļļas vai vibrācijas tuvumā.
Pirms motora izvēles novērtējiet:
Apkārtējās vides temperatūra
- Mitrums
- Putekļi
- Ūdens iedarbība
- Eļļas vai ķīmisko vielu iedarbība
- Vibrācija
- Uzstādīšanas orientācija
Motora aizsardzības līmenim, dzesēšanas konstrukcijai un korpusam ir jāatbilst faktiskajai videi.
Prasīgiem lietojumiem pirms motora izvēles piegādātājam ir jānodrošina vides apstākļi.
10. darbība. Apsveriet darba ciklu un termisko veiktspēju
Servo motors var radīt lielu maksimālo griezes momentu, bet maksimālo griezes momentu parasti nevar uzturēt bezgalīgi.
Motora siltuma veiktspēja ir atkarīga no:
- Nepārtraukts griezes moments
- RMS griezes moments
- Darbības ātrums
- Paātrinājuma biežums
- Apkārtējās vides temperatūra
- Dzesēšanas metode
- Cikla laiks
Mašīna, kas paātrina un apstājas simtiem reižu stundā, var radīt ievērojami vairāk siltuma nekā mašīna, kas darbojas ar nemainīgu ātrumu.
Tāpēc darba ciklam jābūt daļai no motora izvēles procesa.
Cik lielu drošības rezervi jums vajadzētu atstāt?
Ir saprātīgi pievienot nelielu rezervi, taču vienkārši izvēlēties motoru, kas ir vairākas reizes lielāks par aprēķināto slodzi, ne vienmēr ir labs inženierijas lēmums.
Pārāk maza rezerve var izraisīt:
- Pārslodze
- Pārmērīga temperatūra
- Slikts paātrinājums
- Samazināts kalpošanas laiks
Pārāk liela rezerve var izraisīt:
- Augstākas pirkuma izmaksas
- Lielāks motora izmērs
- Lielāka servo piedziņa
- Paaugstināta inerce
- Zemāka sistēmas efektivitāte
Praktiska pieeja ir vispirms aprēķināt reālās darbības prasības un pēc tam izvēlēties motoru ar pietiekamu nepārtrauktu un maksimālo jaudu lietojumprogrammas sliktākajiem paredzamajiem apstākļiem.
Precīza rezerve ir atkarīga no slodzes īpašībām un darba cikla.
Servo motora izmēra noteikšana: vienkāršs piemērs
Pieņemsim, ka konveijera sistēmai ir nepieciešams:
- Nepārtrauktais griezes moments: 4 N·m
- Maksimālais paātrinājuma griezes moments: 8 N·m
- Darba ātrums: 1500 RPM
- Maksimālais ātrums: 2500 RPM
Motora izvēle, pamatojoties tikai uz nepārtrauktu 4 N·m prasību, varētu būt riskanti.
Motoram arī jānodrošina pietiekams maksimālais griezes moments, lai izpildītu 8 N·m paātrinājuma prasību.
Pēc tam jūs pārbaudītu:
- Nepārtraukta griezes momenta reitings
- Maksimālais griezes momenta novērtējums
- Griezes moments pieejams pie 1500 apgr./min
- Griezes moments pieejams pie 2500 apgr./min
- Slodzes inerce
- Paātrinājuma laiks
- Darba cikls
- Servo piedziņas jauda
Tikai pēc šo faktoru apstiprināšanas ir jāpabeidz motora modelis.
Tāpēc servo lietojumiem bieži vien nepietiek ar vienkāršu "vajadzīgo zirgspēku" aprēķinu.
Biežākās servomotora izvēles kļūdas
1. kļūda: atlase, izmantojot tikai enerģiju
Diviem motoriem ar vienādu jaudu var būt dažādi griezes momenta un ātruma raksturlielumi.
Vienmēr novērtējiet visu griezes momenta-ātruma līkni.
2. kļūda: maksimālā griezes momenta ignorēšana
Mašīna var darboties nevainojami ar nemainīgu ātrumu, bet paātrinājuma laikā sabojāties.
Maksimālais griezes moments ir jāiekļauj atlases procesā.
3. kļūda: slodzes inerces ignorēšana
Lielas{0}}inerces slodzes var radīt nopietnas vadības problēmas pat tad, ja motoram ir pietiekama nominālā jauda.
4. kļūda: kodētāja izvēle pārāk vēlu
Kodētājs ietekmē gan vadības veiktspēju, gan sistēmas saderību.
Tas jāņem vērā sākotnējā projektēšanas posmā.
5. kļūda: motora un piedziņas apstrāde kā atsevišķi izstrādājumi
Theservo motors, diskdzinim, kodētājam un kontrollerim ir jāstrādā kopā.
Tehniski izcils motors joprojām var slikti darboties ar nepareizi saskaņotu piedziņu.
6. kļūda: pērkot tikai par cenu
Lētākais motors var nenodrošināt viszemākās kopējās izmaksas.
Apsveriet:
- Kalpošanas laiks
- Enerģijas patēriņš
- Apkope
- Rezerves daļas
- Tehniskais atbalsts
- Integrācijas laiks
Nedaudz lielāks sākotnējais ieguldījums dažkārt var ievērojami samazināt kopējās īpašuma izmaksas.
Servo motora izvēle pēc pielietojuma
Dažādām lietojumprogrammām ir dažādas prioritātes.
| Pieteikums | Svarīgas servomotora īpašības |
|---|---|
| Robotika | Augsts griezes moments, zema inerce, augsta kodētāja izšķirtspēja |
| CNC mašīnas | Augsta pozicionēšanas precizitāte, stabils ātrums |
| Iepakojums | Ātrs paātrinājums, precīza pozicionēšana |
| Konveijera sistēmas | Nepārtraukts griezes moments, ātruma kontrole |
| AGV / AMR | Zems spriegums, kompakts izmērs, augsta efektivitāte |
| Iespiedmašīnas | Stabils ātrums, precīza sinhronizācija |
| Materiālu apstrāde | Liels palaišanas moments, pārslodzes iespēja |
| Vertikālā pacelšana | Augsts griezes moments, bremžu iespēja, uzticama vadība |
| Rotācijas galds | Liels griezes moments, zema -apgriezienu stabilitāte, pozicionēšanas precizitāte |
Nav universāla "labākā" servomotora.
Labākais motors ir tas, kas atbilst lietojumprogrammas faktiskajām kustības prasībām.
Kā izvēlēties servomotoru piegādātāju
Jūsu izvēlētais piegādātājs var būt tikpat svarīgs kā pats motors.
Pirms pasūtījuma veikšanas izvērtējiet, vai piegādātājs var nodrošināt:
- Motora izvēles atbalsts
- Griezes momenta-ātruma dati
- Kodētāja opcijas
- Servo piedziņas saskaņošana
- OEM pielāgošana
- Tehniskā dokumentācija
- Rezerves daļas
- Pēc-pārdošanas atbalsts
OEM iekārtu ražotājiem tehniskais atbalsts projektēšanas stadijā var novērst dārgas izmaiņas pēc ražošanas jau sākšanas.
Piegādātājam ir jāspēj apspriest jūsu iekārtu, nevis vienkārši nosūtīt jums katalogu.
Kāpēc izvēlēties Auric rūpnieciskajiem servomotoru risinājumiem?
Auricnodrošina servomotoru risinājumus rūpnieciskajai automatizācijai, OEM iekārtām, robotikai, materiālu apstrādei un citiem kustību kontroles lietojumiem.
Tā vietā, lai izvēlētos motoru, pamatojoties tikai uz spriegumu vai nominālo jaudu, Auric var novērtēt lietojumu no vairākiem leņķiem, tostarp:
- Nepieciešamais griezes moments
- Maksimālais griezes moments
- Darbības ātrums
- Paātrinājums
- Slodzes inerce
- Darba cikls
- Prasības kodētājam
- Uzstādīšanas izmēri
- Bremžu prasības
- Servo piedziņas saderība
Šī lietojumprogrammas-pieeja ir īpaši noderīga oriģinālo iekārtu ražotājiem, kuriem ir nepieciešams servomotors, lai tas būtu piemērots esošai iekārtai, nevis vienkārši iegādātos standarta motoru.
Pielāgotiem projektiem motora specifikācijas, piemēram, vārpstas konfigurācija, montāžas izmēri, kodētāja izvēle, spriegums, ātrums, griezes moments un citas saskarnes var novērtēt atbilstoši aprīkojuma prasībām.
Servo motora izvēles kontrolsaraksts
Pirms piedāvājuma pieprasīšanas sagatavojiet šādu informāciju:
Prasības motoram
- Nepieciešamais nepārtraukts griezes moments
- Nepieciešamais maksimālais griezes moments
- Nominālais ātrums
- Maksimālais ātrums
- Nominālais spriegums
- Nepieciešamā jauda
Mehāniskās prasības
- Slodzes veids
- Slodzes inerce
- Vārpstas izmērs
- Montāžas izmēri
- Pārnesumkārbas prasības
Kontroles prasības
- Pozīcijas precizitāte
- Kodētāja veids
- Vadības režīms
- Sakaru protokols
- Bremžu prasības
Ekspluatācijas nosacījumi
- Darba cikls
- Apkārtējās vides temperatūra
- Putekļi
- Mitrums
- Vibrācija
Nepārtraukta vai periodiska darbība
Šīs informācijas sniegšana ļauj piegādātājam ieteikt daudz precīzāku servomotora risinājumu.
Bieži uzdotie jautājumi
Kā es varu zināt, kāda izmēra servomotors man ir nepieciešams?
Sāciet ar faktisko slodzi, nevis motora izmēru. Aprēķiniet nepārtrauktu griezes momentu, maksimālo griezes momentu, darba ātrumu, paātrinājumu, slodzes inerci un darba ciklu. Pēc tam saskaņojiet šīs prasības ar motora griezes momenta -ātruma raksturlielumiem.
Vai lielāks zirgspēku servomotors vienmēr ir labāks?
Nē. Liela izmēra motors var palielināt izmaksas, fizisko izmēru, inerci un piedziņas prasības. Mērķis ir atrast mazāko motoru, kas droši apmierina visu kustības profilu ar atbilstošu inženierijas rezervi.
Kas ir svarīgāks, griezes moments vai ātrums?
Ne vienu, ne otru nevar aplūkot atsevišķi. Motoram ir jānodrošina pietiekams griezes moments vajadzīgajā darbības ātrumā. Servo lietojumiem pilna griezes momenta -ātruma līkne ir noderīgāka nekā tikai katras specifikācijas aplūkošana.
Vai visiem servomotoriem ir nepieciešami kodētāji?
Parastai servo sistēmai parasti ir nepieciešama atgriezeniskā saite, parasti no kodētāja. Tomēr precīza atgriezeniskās saites tehnoloģija ir atkarīga no motora un vadības arhitektūras.
Vai man vajadzētu izvēlēties 24 V, 48 V vai 220 V servomotoru?
Atbilde ir atkarīga no jaudas arhitektūras un lietojuma . 24V un 48V sistēmas ir izplatītas ar akumulatoru-darbināmām un kompaktajām automatizācijas iekārtām, savukārt augstāka-sprieguma servosistēmas tiek plaši izmantotas lielākām rūpnieciskajām iekārtām.
Kad man ir vajadzīgas bremzes?
Bremzes ir īpaši noderīgas, ja pēc strāvas padeves motoram ir jānotur vertikāla vai gravitācijas{0}}noslodzes ass. Pilnīgajam mašīnas drošības projektam jānosaka, vai ir nepieciešama bremze.
Pēdējās domas: izvēlieties motoru, pamatojoties uz mašīnu, nevis katalogu
Pareiza servomotora izvēle galu galā ir sistēmas inženierijas lēmums.
Motoram jādarbojas kopā ar slodzi, transmisiju, kodētāju, servo piedziņu, kontrolieri un mehānisko struktūru.
Vissvarīgākās specifikācijas, kas jānovērtē, nav tikai zirgspēki vai nominālais griezes moments, bet:
- Nepārtraukts griezes moments
- Maksimālais griezes moments
- Griezes moments pie darba ātruma
- Maksimālais ātrums
- Slodzes inerce
- Paātrinājuma prasības
- Darba cikls
- Kodētāja izšķirtspēja
- Vides apstākļi
- Saderība ar disku
Ja saprotat šīs prasības pirms sazināšanās ar piegādātāju, varat izvairīties no vienas no visbiežāk sastopamajām problēmām rūpnieciskajā automatizācijā: iegādāties motoru, kas izskatās pareizi uz papīra, bet pēc uzstādīšanas nedarbojas tā, kā paredzēts.
OEM ražotājiem un rūpniecisko iekārtu ražotājiem labākā pieeja ir nodrošināt piegādātāju ar faktiskajām mašīnas prasībām un ļaut motoru izvēlēties atbilstoši lietojumprogrammai.
Pareizi saskaņotsservo motorsvar nodrošināt labāku pozicionēšanu, ātrāku reakciju, mazāku apkopi un uzticamāku iekārtas veiktspēju ilgtermiņā.